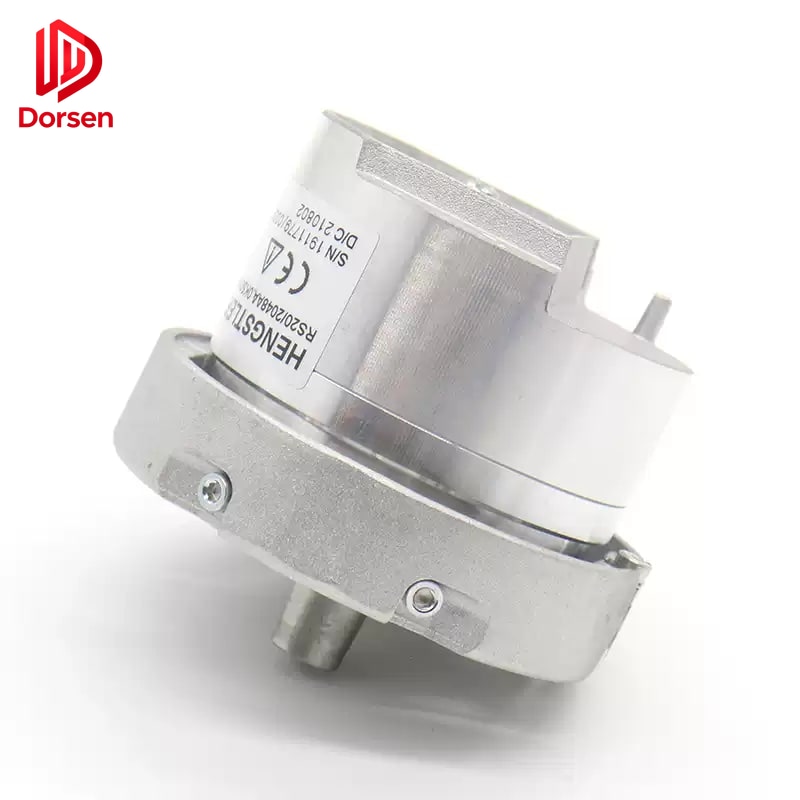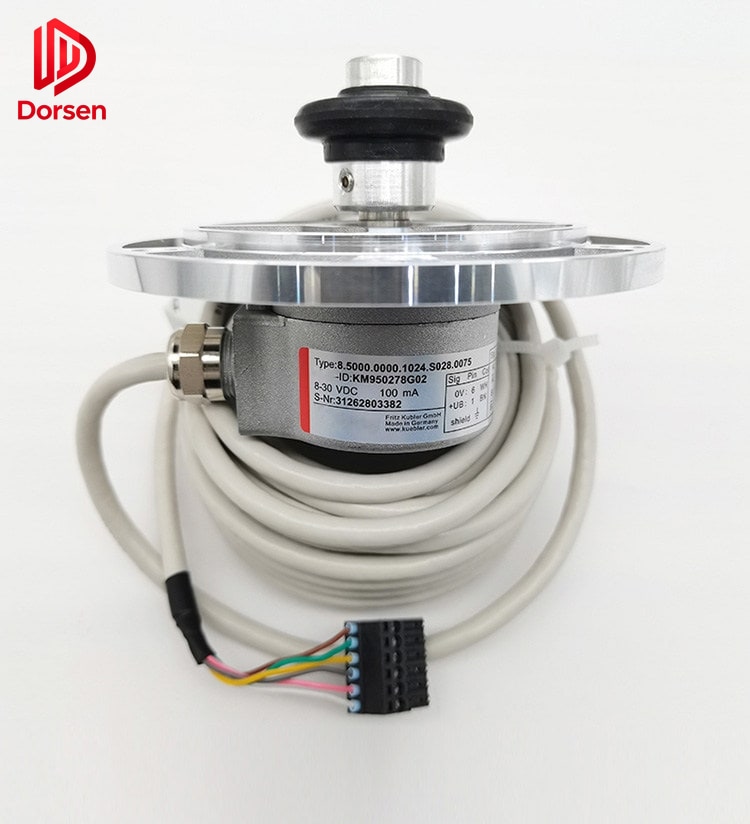
Enkoder, modern asansör tahrik sistemlerinde birincil geri bildirim cihazıdır. Mil dönüşünü, kontrolörün hız regülasyonu, konum takibi ve kat hizalaması için kullandığı elektrik sinyallerine dönüştürür. Yanlış belirtilmiş bir enkoder — yanlış çözünürlük, gerilim, konnektör pin çıkışı veya montaj geometrisi — yalnızca rahatsızlık yaratmaz. Hız kararsızlığı, birikimli kat hataları, tekrarlayan tahrik arızaları ve gereksiz tekrar servis çağrıları üretir.
Bu rehber, OEM uyumlu yedek tedarik eden bakım yüklenicileri ve parça distribütörleri için enkoder sınıflandırmasını, seçim parametrelerini, değiştirme prosedürlerini, devreye alma gereksinimlerini ve tedarik en iyi uygulamalarını kapsar.
1. Asansör Uygulamalarında Enkoder Temelleri
1.1 Tahrik Sistemindeki Rolü
Çekişli asansörde enkoder motor miline (veya çekiş makinesine bağlı özel bir geri bildirim miline) monte edilir. Motor dönerken enkoder açısal yer değiştirmeyle orantılı darbeler veya analog sinyaller üretir. İnvertör bu geri bildirimi komut edilen hız profiliyle karşılaştırır ve motor torkunu buna göre ayarlar.
Kat konumlandırması için kontrolör, yavaşlama noktaları ile hizalama bölgeleri arasında enkoder darbelerini sayar (veya mutlak konumu okur). Darbe sayısındaki herhangi bir hata — sinyal kaybı, çözünürlük uyumsuzluğu veya mekanik kayma — doğrudan durakta hizasızlığa dönüşür.
Kapı operatörleri, açılma ve kapanma stroklarında konum kontrolü için daha küçük enkoderler veya Hall etkili geri bildirim cihazları kullanır. Seçim ilkeleri benzerdir ancak çalışma ortamları farklıdır: daha yüksek titreşim, daha sık yön tersine çevirme ve kapı rayı döküntüsüne maruz kalma.
1.2 Asansörlerde Kullanılan Enkoder Tipleri
| Tip | Çıkış sinyali | Açılışta konum | Tipik uygulama |
|---|---|---|---|
| Artımlı | A/B/Z kare dalga kanalları | Referans veya mil öğrenmesi gerekir | Dişlili çekiş, eski VVVF tahrikler |
| Mutlak (çok turlu) | Seri veya paralel konum sözcüğü | Hemen kullanılabilir | Modern MRL, bazı rejeneratif tahrikler |
| Sin/Cos (analog) | Sinüs ve kosinüs dalga biçimleri | İndeks veya referans gerekir | Kalıcı mıknatıslı senkron motorlar |
| Takometre (eski) | Hızla orantılı DC gerilim | Uygulanmaz — yalnızca hız | Yenilenen eski sistemler |
Artımlı enkoderler en yaygın değiştirme kategorisidir. Yön ayırt etmek için faz kaymalı iki kanal (A ve B) ve referans için devir başına bir indeks darbesi (Z) çıkarırlar. Çözünürlük devir başına darbe (PPR) olarak ifade edilir — yaygın değerler 1024, 2048, 4096, 8192 ve 10000’dır.
Sin/Cos enkoderler, tahrik tarafından enterpolasyon edildiğinde fiilen sonsuz çözünürlüklü sürekli analog geri bildirim sağlar. KONE, Otis, Schindler ve Mitsubishi kalıcı mıknatıslı dişlisiz makinelerde standarttır. Değiştirme yalnızca PPR denkliği değil — tam gerilim ve faz eşleşmesi gerektirir.
Mutlak enkoderler konumu uçucu olmayan bellekte saklar. Güç kaybından sonra kontrolör mil öğrenme prosedürü olmadan mevcut konumu okur. Mutlak sisteme artımlı enkoder (veya tersi) takmak genellikle kontrolör değişikliği olmadan mümkün değildir.
2. Temel Seçim Parametreleri
2.1 Çözünürlük (PPR)
Çözünürlük tahrikin beklenen geri bildirim yoğunluğuyla eşleşmelidir. 8192 PPR için kalibre edilmiş bir sisteme daha düşük çözünürlüklü enkoder takmak daha kaba konum kontrolüne yol açar ve doğru hizalamayı engelleyebilir. Tahrik yeniden programlanmadan daha yüksek çözünürlük takmak hız hesaplama hatalarına yol açabilir.
| Çözünürlük uyumsuzluğu belirtisi | Olası neden |
|---|---|
| Tutarlı kat ofseti (her seferinde aynı yön) | Tahrikteki PPR ayarı enkoderle eşleşmiyor |
| Sabit komutta hız avı | Darbe frekansı tahrik giriş aralığının dışında |
| Tahrik açılışta «enkoder arızası» bildiriyor | Sıfır darbe sayısı veya yanlış kanal ataması |
Sipariş vermeden önce orijinal etiket PPR’sini invertör parametre listesiyle her zaman çapraz kontrol edin.
2.2 Mil Çapı ve Montaj
Enkoder montajı üç yaygın kategoriye girer:
- Flanş montajı — enkoder yüzündeki cıvata dairesi motor uç braketine bağlanır
- Kovan / içi boş mil — enkoder motor mil uzantısına kayar, sabitleme vidası veya kelepçeyle tutulur
- Kaplin montajı — esnek kaplin enkoder milini motor miline bağlar (küçük hizasızlığa izin verir)
Mil çapı toleransı kritiktir. 9.98 mm mil üzerindeki 10 mm enkoder sabitleme vidasıyla çalışabilir; 10.2 mm mil üzerindeki 10 mm delik doğru oturmaz ve eksantrik dönüşe yol açar — sinyal titremesinin doğrudan kaynağı.
2.3 Besleme Gerilimi ve Çıkış Seviyeleri
| Gerilim sınıfı | Yaygın kullanım | Notlar |
|---|---|---|
| 5 V DC (TTL/HTL) | Çoğu artımlı enkoder | Kısa kablo hatları; gürültüye duyarlı |
| 12 V DC | Endüstriyel artımlı | Daha uzun kablolarda daha iyi gürültü bağışıklığı |
| 24 V DC | Bazı kapı operatörü geri bildirimi | Tahrik giriş uyumluluğunu doğrulayın |
| 1 Vpp Sin/Cos | PM motor tahrikleri | Analog — ekranlı kablo gerekir |
5 V enkondere 12 V vermek dahili elektroniği yok eder. Yedek bağlamadan önce gerilimi etikette ve tahrik terminal şeridinde doğrulayın.
2.4 Konnektör Tipi ve Pin Tanımı
Asansör enkoderleri özel konnektörler kullanır: 6 pimli, 8 pimli, 12 pimli dairesel konnektörler veya doğrudan kablo kuyrukları. Güç (+V, 0V), kanal A, kanal B, indeks Z ve ekran drain pin atamaları üreticiye göre değişir.
Kural: Markalar arasında pin uyumluluğu varsaymayın. Otis ünitesi gibi kablolanmış KONE uyumlu enkoder konnektörü ters yön veya sinyal yok üretir. Tedarikçiden pin şeması isteyin veya ayırmadan önce orijinal kablolamayı fotoğraflayın.
2.5 Marka ve Model Uyumluluğu
OEM uyumlu yedekler, orijinal montajların form faktörü, elektriksel özellikleri ve montaj geometrisine uyacak şekilde tasarlanır. Yaygın uyumluluk aileleri:
- KONE (KM serisi tahrikler, MX makine enkoderleri)
- OTIS (Gen2, SkyRise geri bildirim modülleri)
- Schindler (BIOS, PORT enkoderleri)
- Mitsubishi (NEXIEZ, ELENESSA)
- Hitachi, ThyssenKrupp/TKE, Fujitec
Etiketteki model numaraları (ör. RE-0444, XAA, KM serisi) birincil eşleştirme referansıdır — asansör model adı değil.
3. Değiştirme Öncesi Teşhis Kontrol Listesi
Yedek enkoder sipariş etmeden önce enkoderin kendisinin arızalandığını teyit edin. «Enkoder arızası» geri çağrılarının önemli bir payı başka nedenlere dayanır:
| Kontrol | Yöntem | Geçme ölçütü |
|---|---|---|
| Kablolama sürekliliği | Kabloda ohmmetre (güç kapalı) | A, B, +V, 0V’de açık devre yok |
| Ekran sonlandırma | Tahrik ucunda görsel inceleme | Ekran drain tahrik kılavuzuna göre bağlı |
| Kaplin bütünlüğü | Motor milinin elle döndürülmesi | Enkoder kayma veya boşluk olmadan döner |
| Halat kayması | Makarada tebeşir işareti testi | Kat başına < 5 mm sapma |
| Sin/Cos gerilimi | İnceleme sürüşünde voltmetre | Kanal başına 1.45–1.55 V, dengeli |
Teşhis kablolama veya mekanik kaymaya işaret ediyorsa enkoderi değiştirmek arızayı çözmez. Tam saha sırası için enkoder arıza giderme eşlik yazımıza bakın.
4. Değiştirme Prosedürü
4.1 Kilitleme ve Belgeleme
- Ana kesiciye kilitleme/etiketleme uygulayın ve kontrolör terminallerinde sıfır gerilimi doğrulayın
- Orijinal kablolamayı fotoğraflayın — konnektör yönelimi, ekran güzergâhı, kablo bağı konumları
- Enkoder etiket verisini kaydedin: model, PPR, gerilim, seri numarası
- Çapraz referans için motor ve tahrik model numaralarını not edin
4.2 Fiziksel Sökme ve Montaj
- Enkoder kablosunu önce tahrik ucunda, sonra enkoderde ayırın
- Kaplin veya sabitleme vidalarını çıkarın; motor mili yüzeyine zarar vermeden enkoderi çekin
- Mili çizik, çapak veya korozyon açısından inceleyin — yeni üniteyi takmadan önce küçük kusurları giderin
- Yedek enkoderi takın; sabitleme vidalarını üretici spesifikasyonuna torklayın (tipik 2–4 N·m)
- Varsa kaplin hizasını doğrulayın — hizasızlık aylar içinde yatak aşınması ve sinyal gürültüsüne yol açar
4.3 Kablolama ve Ekranlama
- Enkoder kablosunu güç ve fren direnci kablolarından ayrı güzergâha alın (mümkünse en az 100 mm ayrım)
- Kablo ekranını üretici topraklama şemasına göre tahrik ucunda sonlandırın
- Orijinal konnektör veya tedarikçi eşdeğerini kullanın — makine dairesinde çıplak tel ekleri bırakmayın
- Doğru kanal atamasını teyit edin (A/B değişimi ters yöne yol açar)
5. Montaj Sonrası Devreye Alma
Devreye almayı atlamak, enkoder değişiminden hemen sonraki arızaların en yaygın nedenidir.
| Adım | Eylem | Amaç |
|---|---|---|
| 1 | Gücü açın ve terminallerde enkoder besleme gerilimini doğrulayın | Hareketten önce kablolamayı teyit eder |
| 2 | İnceleme modunda yön testi yapın | Ters A/B kanallarını saptar |
| 3 | Sıfır kalibrasyonu / ofset ayarı yapın | Elektriksel sıfırı mekanik referansa hizalar |
| 4 | Mil öğrenmesi veya konum öğretimi yürütün | Kat konum tablosunu yeniden oluşturur |
| 5 | Her katta ekspres sürüş ve hizalamayı test edin | Çözünürlük ve konum doğruluğunu teyit eder |
| 6 | Yüklü test (en az %50 kapasite) | Boş kabinde görünmeyen kayma hatalarını ortaya çıkarır |
Birçok servis sözleşmesinde kullanılan kabul ölçütü: devreye alma sonrası her durakta ±5 mm içinde kat hizalaması, kat başına 3 mm’den az farkla iki ardışık mil öğrenme sürüşüyle doğrulanır.
6. Yaygın Arıza Belirtileri ve Kök Nedenler
| Belirti | Olası neden | İlk eylem |
|---|---|---|
| Sabit hızda çalışma titremesi | Sinyal gürültüsü, kaplin aşınması, çözünürlük uyumsuzluğu | Ekranlama ve kaplini kontrol edin |
| Günler içinde ilerleyen kat sapması | Halat kayması, enkoder kaplininin gevşemesi | Tebeşir testi + kaplin tork kontrolü |
| Yalnızca bakımdan sonra tahrik arızası | Kablolama hatası, konnektör tam oturmamış | Sonlandırmaları yeniden inceleyin |
| Yalnızca bir yönde arıza | Hasarlı kanal veya kısmi kablo kopması | A/B test kanallarını değiştirin |
| Darbe çıkışı yok | Arızalı enkoder, kopuk kablo, yanmış besleme | Tahrik girişinde gerilim ve darbeyi ölçün |
7. Hizmet Ömrü ve Değiştirme Aralıkları
Enkoder yatakları ve dahili optikler ısı, titreşim ve kirlilikle bozulur. Sektör bakım uygulaması şunları önerir:
- Her tahrik ilgili servis çağrısında görsel inceleme
- Yüksek çevrimli ünitelerde (>1.000 sefer/gün) 5–8 yılda planlı değiştirme değerlendirmesi
- Fiziksel aşınma, çizik, öğütme sesi veya aralıklı sinyal kaybı teyit edildiğinde hemen değiştirme
Tahrik yükseltme projeleri (ör. takometreden enkoder geri bildirimine geçiş) enkoder, tahrik parametreleri ve çoğu zaman yeni kablonun koordineli seçimini gerektirir — bunları basit parça değişimi değil mühendislik değişikliği olarak ele alın.
8. Daha Hızlı Teklif İçin Tedarik Bilgisi
Her enkoder sorgusuyla şunları gönderin:
- Etiket fotoğrafı — çözünürlük, gerilim, model numarası, konnektör tipi
- İnvertör veya tahrik modeli — biliniyorsa kontrolör yazılım sürümü
- Asansör markası ve makine tipi — dişlili / dişlisiz, MRL / geleneksel
- Arıza geçmişi — belirtiler ne zaman başladı, boş / yüklü davranış
- Miktar ve varış yeri — ihracat belgeleme gereksinimleri için
DORSEN, çekiş makineleri ve kapı operatörleri için sevkiyat öncesi spesifikasyon doğrulamalı OEM uyumlu enkoderler tedarik eder. Kök nedeni teyit edin, parçayı tam eşleştirin ve doğru devreye alın — enkoderle ilgili tekrar geri çağrıların çoğunu ortadan kaldıran üç adım.