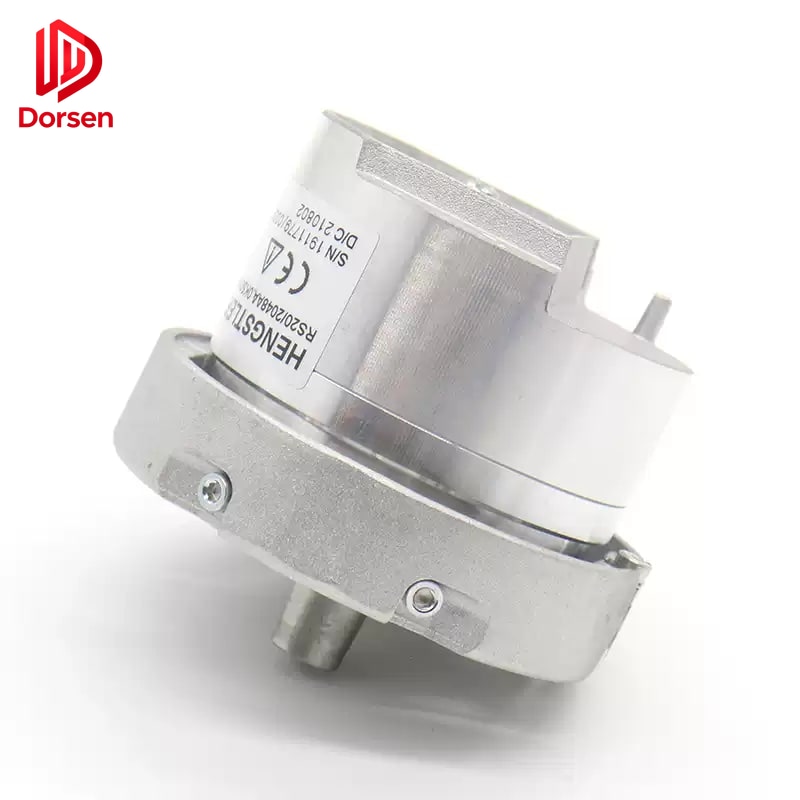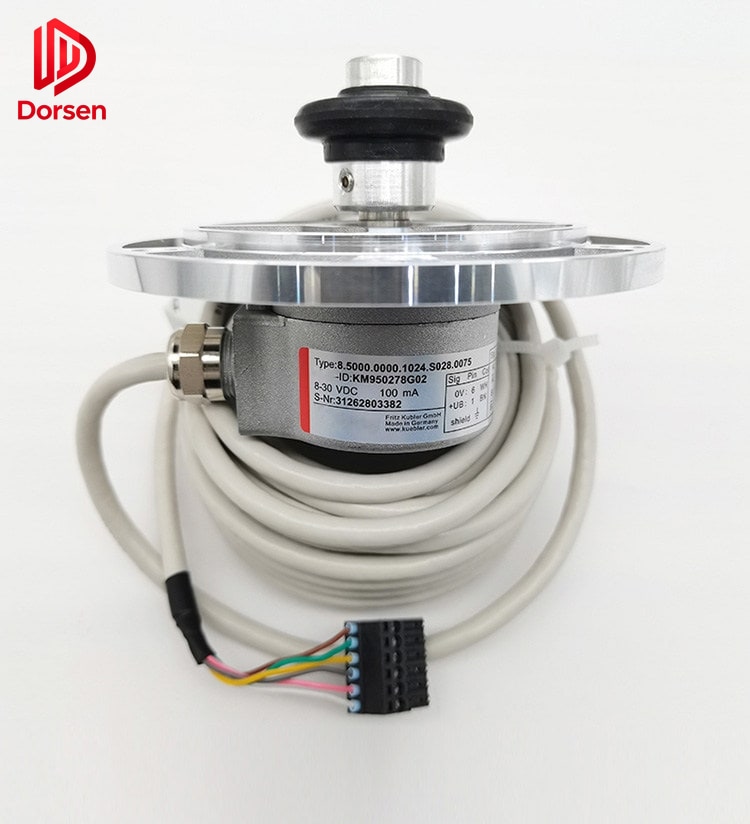
エンコーダーは、現代のエレベーター駆動システムにおける主要フィードバック装置です。シャフト回転を電気信号に変換し、制御盤が速度制御、位置追跡、階床調整に用います。仕様を誤ったエンコーダー——分解能、電圧、コネクタピン配置、取付形状のいずれかが誤り——は単なる不便にとどまりません。速度不安定、累積的な階ズレ、繰り返し駆動故障、不要な再サービスコールを引き起こします。
本ガイドは、OEM互換交換品を調達する保守施工業者・部品販売店向けに、エンコーダー分類、選定パラメータ、交換手順、調整要件、調達ベストプラクティスを解説します。
1. エレベーター用途におけるエンコーダーの基礎
1.1 駆動システムでの役割
牽引エレベーターでは、エンコーダーはモーターシャフト(または巻上機に結合した専用フィードバックシャフト)に取付きます。モーターが回転すると、エンコーダーは角変位に比例したパルスまたはアナログ信号を生成します。インバーターはこのフィードバックを指令速度プロファイルと比較し、モータートルクを調整します。
階位置決めでは、制御盤が減速点と調整ゾーンの間でエンコーダーパルスをカウント(または絶対位置を読取)します。信号損失、分解能不一致、機械的スリップによるパルスカウント誤差は、そのまま着床ズレになります。
ドアオペレーターは、開閉ストローク中の位置制御に小型エンコーダーまたはホール効果フィードバックを用います。選定原則は類似しますが、運転環境は異なります:振動が大きい、方向反転が頻繁、ドアレールの異物にさらされる、などです。
1.2 エレベーターで使われるエンコーダータイプ
| タイプ | 出力信号 | 通電時の位置 | 典型用途 |
|---|---|---|---|
| インクリメンタル | A/B/Z矩形波チャネル | ホーミングまたはシャフト学習が必要 | 減速機付き牽引、旧型VVVF駆動 |
| アブソリュート(マルチターン) | シリアルまたはパラレル位置ワード | 即座に利用可能 | 現代MRL、一部回生駆動 |
| Sin/Cos(アナログ) | 正弦・余弦波形 | インデックスまたは基準が必要 | 永久磁石同期モーター |
| タコメーター(レガシー) | 速度に比例するDC電圧 | N/A——速度のみ | レトロフィット中の旧システム |
インクリメンタルエンコーダーは最も一般的な交換カテゴリです。方向判別用に位相差のある2チャネル(AとB)、および1回転ごとに基準となるインデックスパルス(Z)を出力します。分解能はパルス/回転(PPR)で表し——一般値は1024、2048、4096、8192、10000です。
Sin/Cosエンコーダーは、ドライブで補間すれば実質無限分解能の連続アナログフィードバックを提供します。KONE、Otis、Schindler、Mitsubishiの永久磁石ギアレス機で標準です。交換にはPPR同等だけでなく、正確な電圧・位相マッチングが必要です。
アブソリュートエンコーダーは不揮発メモリに位置を保持します。停電後もシャフト学習なしで現在位置を読めます。アブソリュートシステムへのインクリメンタル転用(またはその逆)は、一般に制御盤改造なしでは現実的ではありません。
2. 主要選定パラメータ
2.1 分解能(PPR)
分解能は、ドライブが想定するフィードバック密度と一致させる必要があります。8192 PPR向けに校正されたシステムへ低分解能エンコーダーを入れると、位置制御が粗くなり正確な調整が妨げられます。ドライブ再プログラムなしの高分解能設置は、速度計算誤差を招くことがあります。
| 分解能不一致の症状 | 想定原因 |
|---|---|
| 一貫した階オフセット(毎回同方向) | ドライブのPPR設定がエンコーダーと不一致 |
| 定速指令時の速度ハンチング | パルス周波数がドライブ入力範囲外 |
| 起動時にドライブが「encoder fault」報告 | パルスゼロ、またはチャネル割当誤り |
発注前に、必ずオリジナル銘板PPRとインバーターパラメータ一覧を照合してください。
2.2 シャフト径と取付
エンコーダー取付は次の3類型が一般的です:
- フランジ取付 ——エンコーダー端面のボルト円をモーター端ブラケットへ固定
- スリーブ/中空軸 ——モーターシャフト延長部にエンコーダーを差し込み、止めねじまたはクランプで固定
- カップリング取付 ——フレキシブルカップリングでエンコーダー軸とモーター軸を接続(微小な芯ずれ許容)
シャフト径公差は重要です。9.98 mmシャフトに10 mmエンコーダーは止めねじで動く場合がありますが、10.2 mmシャフトに10 mmボアは正しく着座せず偏心回転——信号ジッタの直接原因——になります。
2.3 供給電圧と出力レベル
| 電圧クラス | 一般用途 | 備考 |
|---|---|---|
| 5 V DC(TTL/HTL) | 大半のインクリメンタル | 短ケーブル向き;ノイズに敏感 |
| 12 V DC | 産業用インクリメンタル | 長ケーブルで耐ノイズ性向上 |
| 24 V DC | 一部ドアオペレーターフィードバック | ドライブ入力適合を確認 |
| 1 Vpp Sin/Cos | PMモーター駆動 | アナログ——シールドケーブル必須 |
5 Vエンコーダーへ12 Vを供給すると内部電子が破壊されます。交換品接続前に、銘板とドライブ端子台で電圧を確認してください。
2.4 コネクタ種別とピン定義
エレベーターエンコーダーは独自コネクタを使用します:6・8・12ピン円形、または直結ピグテール。電源(+V、0V)、チャネルA、チャネルB、インデックスZ、シールドドレインのピン割当はメーカーにより異なります。
ルール: ブランド間のピン互換を仮定しないでください。Otis配線のまま接続したKONE互換エンコーダーコネクタは、方向反転または無信号になります。供給者にピンアウト図を要求するか、切断前にオリジナル配線を撮影してください。
2.5 ブランド・モデル適合
OEM互換交換品は、オリジナルアセンブリの形状、電気特性、取付形状に合わせ設計されています。一般的な適合ファミリー:
- KONE(KMシリーズドライブ、MX機エンコーダー)
- OTIS(Gen2、SkyRiseフィードバックモジュール)
- Schindler(BIOS、PORTエンコーダー)
- Mitsubishi(NEXIEZ、ELENESSA)
- Hitachi、ThyssenKrupp/TKE、Fujitec
銘板上の型番(例:RE-0444、XAA、KMシリーズ)が主照合基準であり——エレベーター型番ではありません。
3. 交換前診断チェックリスト
交換エンコーダー発注前に、エンコーダー自体が故障していることを確認してください。「encoder fault」コールバックのかなりの割合は他原因に遡ります:
| 確認 | 方法 | 合格基準 |
|---|---|---|
| 配線導通 | ケーブル上のオーム計(電源オフ) | A、B、+V、0Vにオープンなし |
| シールド終端 | ドライブ側の目視 | ドライブマニュアル通りシールドドレイン接続 |
| カップリング健全性 | モーターシャフト手動回転 | スリップ・がたつきなくエンコーダー回転 |
| ロープスリップ | シーブ上チョークマーク試験 | 1階あたりドリフト<5 mm |
| Sin/Cos電圧 | 点検運転での電圧計 | 各チャネル1.45〜1.55 V、バランス |
診断が配線または機械的スリップを指す場合、エンコーダー交換では解決しません。現場の完全シーケンスは、エンコーダートラブルシューティングの関連記事を参照してください。
4. 交換手順
4.1 ロックアウトと記録
- 主遮断器にロックアウト/タグアウトを適用し、制御盤端子でゼロ電圧を確認
- オリジナル配線を撮影——コネクタ向き、シールド経路、結束位置
- エンコーダー銘板データ記録:型番、PPR、電圧、シリアル番号
- 照合用にモーター・ドライブ型番を記録
4.2 物理的取外しと据付
- まずドライブ側、次にエンコーダー側でケーブルを切断
- カップリングまたは止めねじを外し、モーターシャフト表面を傷つけずエンコーダーを抜く
- シャフトの傷・バリ・腐食を点検——新ユニット据付前に軽微欠陥を処置
- 交換エンコーダーを据付;止めねじをメーカー仕様トルク(通常2〜4 N·m)で締付
- 該当時はカップリング芯出しを確認——芯ずれは数か月で軸受摩耗と信号ノイズを招く
4.3 配線とシールド
- エンコーダーケーブルは動力・ブレーキ抵抗配線から分離して配線(可能な限り最小100 mm離隔)
- ケーブルシールドはメーカー接地方式に従いドライブ側で終端
- オリジナルコネクタまたは供給者提供同等品を使用——機械室内に裸線継ぎは残さない
- チャネル割当を確認(A/B入替は方向反転を招く)
5. 据付後の調整
調整省略は、エンコーダー交換直後の故障の最頻原因です。
| 手順 | 作業 | 目的 |
|---|---|---|
| 1 | 通電し端子でエンコーダー供給電圧を確認 | 動作前に配線確認 |
| 2 | 点検モードで方向試験 | A/Bチャネル反転を検出 |
| 3 | ゼロ校正/オフセット調整 | 電気ゼロを機械基準に合わせる |
| 4 | シャフト学習または位置ティーチ実行 | 階位置テーブルを再構築 |
| 5 | 各階で急行・調整試験 | 分解能と位置精度を確認 |
| 6 | 積載試験(定員の最低50%) | 空かごでは見えないスリップ関連誤差を露出 |
多くのサービス契約で用いる合格基準: 調整後、各着床で階調整±5 mm以内。連続2回のシャフト学習が階あたり3 mm未満の差であること。
6. よくある故障症状と根本原因
| 症状 | 想定原因 | 最初の対応 |
|---|---|---|
| 定速走行時のジッタ | 信号ノイズ、カップリング摩耗、分解能不一致 | シールドとカップリング確認 |
| 数日かけて進む階ドリフト | ロープスリップ、エンコーダーカップリング緩み | チョーク試験+カップリングトルク確認 |
| 保守後のみの駆動故障 | 配線誤り、コネクタ不完全挿入 | 終端を再点検 |
| 片方向のみの故障 | チャネル損傷またはケーブル部分断線 | A/Bチャネル入替試験 |
| パルス出力なし | エンコーダー故障、ケーブル断、電源断 | ドライブ入力で電圧・パルス測定 |
7. 寿命と交換間隔
エンコーダー軸受と内部光学系は、熱・振動・汚染で劣化します。業界保守慣行では:
- 目視点検 ——駆動関連サービスコールのたびに
- 計画交換の検討 ——高サイクル機(>1,000回/日)で5〜8年
- 即時交換 ——物理摩耗、傷、擦過音、間欠信号損失が確認された場合
駆動アップグレード(例:タコメーターからエンコーダーフィードバックへ)は、エンコーダー・ドライブパラメータ・しばしば新ケーブルの協調選定が必要——単純な部品交換ではなく設計変更として扱ってください。
8. 迅速見積のための調達情報
エンコーダー照会ごとに次を送付:
- 銘板写真 ——分解能、電圧、型番、コネクタ種別
- インバーターまたはドライブ型番 ——分かれば制御ソフトバージョン
- エレベーターブランドと機械タイプ ——減速機付き vs. ギアレス、MRL vs. 従来
- 故障履歴 ——症状開始時期、空かご vs. 積載時の挙動
- 数量と納入先 ——輸出書類要件のため
DORSENは、出荷前仕様確認付きで、巻上機・ドアオペレーター向けOEM互換エンコーダーを供給します。根本原因の確認、正確な部品マッチング、正しい調整——この3ステップが、エンコーダー関連の再コールの大半を排除します。