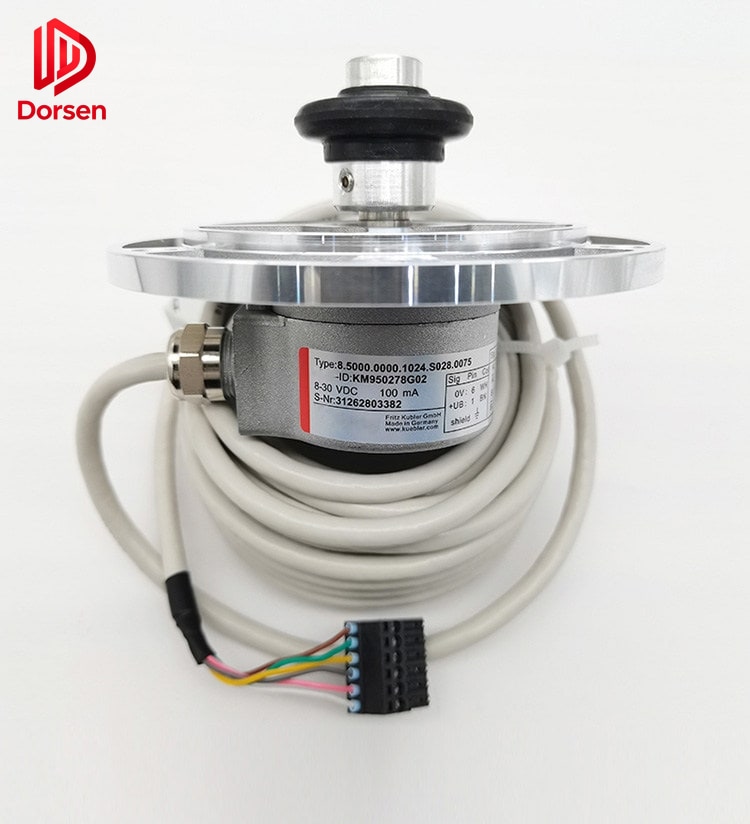
L’encodeur est le dispositif de retour principal dans les systèmes d’entraînement modernes d’ascenseur. Il convertit la rotation d’arbre en signaux électriques que le contrôleur utilise pour la régulation de vitesse, le suivi de position et le nivellement d’étage. Un encodeur mal spécifié — mauvaise résolution, tension, brochage de connecteur ou géométrie de montage — ne provoque pas seulement une gêne. Il produit une instabilité de vitesse, des erreurs d’étage cumulatives, des défauts d’entraînement répétés et des rappels de service inutiles.
Ce guide couvre la classification des encodeurs, les paramètres de sélection, les procédures de remplacement, les exigences de mise en service et les bonnes pratiques d’approvisionnement pour les entreprises de maintenance et distributeurs de pièces recherchant des remplacements compatibles OEM.
1. Fondamentaux de l’encodeur en applications ascenseur
1.1 Rôle dans le système d’entraînement
Dans un ascenseur à traction, l’encodeur est monté sur l’arbre moteur (ou un arbre de retour dédié couplé à la machine de traction). Lorsque le moteur tourne, l’encodeur génère des impulsions ou des signaux analogiques proportionnels au déplacement angulaire. Le variateur compare ce retour au profil de vitesse commandé et ajuste le couple moteur en conséquence.
Pour le positionnement d’étage, le contrôleur compte les impulsions d’encodeur (ou lit la position absolue) entre points de décélération et zones de nivellement. Toute erreur de comptage — perte de signal, inadéquation de résolution ou glissement mécanique — se traduit directement par un mauvais nivellement au palier.
Les opérateurs de porte utilisent des encodeurs plus petits ou des retours à effet Hall pour la commande de position pendant les courses d’ouverture et de fermeture. Les principes de sélection sont similaires mais les environnements d’exploitation diffèrent : vibration plus élevée, inversions de sens plus fréquentes et exposition aux débris de rail de porte.
1.2 Types d’encodeurs utilisés dans les ascenseurs
| Type | Signal de sortie | Position à la mise sous tension | Application typique |
|---|---|---|---|
| Incrémental | Canaux A/B/Z en créneaux | Homing ou apprentissage d’arbre requis | Traction à réducteur, anciens entraînements VVVF |
| Absolu (multi-tours) | Mot de position série ou parallèle | Disponible immédiatement | MRL modernes, certains entraînements régénératifs |
| Sin/Cos (analogique) | Formes d’onde sinus et cosinus | Index ou référence requis | Moteurs synchrones à aimant permanent |
| Tachymètre (legacy) | Tension DC proportionnelle à la vitesse | N/A — vitesse uniquement | Anciens systèmes en rétrofit |
Les encodeurs incrémentaux sont la catégorie de remplacement la plus courante. Ils délivrent deux canaux déphasés (A et B) pour la discrimination de sens, plus une impulsion d’index (Z) une fois par tour comme référence. La résolution s’exprime en impulsions par tour (PPR) — valeurs courantes : 1024, 2048, 4096, 8192 et 10000.
Les encodeurs Sin/Cos fournissent un retour analogique continu avec une résolution effectivement infinie lorsqu’ils sont interpolés par l’entraînement. Ils sont standard sur les machines sans réducteur à aimant permanent de KONE, Otis, Schindler et Mitsubishi. Le remplacement exige une correspondance exacte de tension et de phase — pas seulement une équivalence PPR.
Les encodeurs absolus stockent la position en mémoire non volatile. Après perte d’alimentation, le contrôleur lit la position actuelle sans procédure d’apprentissage d’arbre. Remplacer un encodeur incrémental par un système absolu (ou l’inverse) n’est généralement pas réalisable sans modification du contrôleur.
2. Paramètres de sélection clés
2.1 Résolution (PPR)
La résolution doit correspondre à la densité de retour attendue par l’entraînement. Installer un encodeur de résolution inférieure sur un système calibré pour 8192 PPR entraîne un contrôle de position plus grossier et peut empêcher un nivellement précis. Une résolution supérieure sans reprogrammation de l’entraînement peut causer des erreurs de calcul de vitesse.
| Symptôme d’inadéquation de résolution | Cause probable |
|---|---|
| Décalage d’étage constant (même sens à chaque trajet) | Réglage PPR dans l’entraînement ne correspond pas à l’encodeur |
| Oscillation de vitesse à consigne constante | Fréquence d’impulsions hors plage d’entrée entraînement |
| L’entraînement signale « défaut encodeur » au démarrage | Compte d’impulsions nul ou mauvais assignement de canaux |
Toujours recouper le PPR de la plaque d’origine avec la liste de paramètres du variateur avant commande.
2.2 Diamètre d’arbre et montage
Le montage d’encodeur relève de trois catégories courantes :
- Montage bride — cercle de boulonnage sur la face de l’encodeur fixé au support d’extrémité moteur
- Arbre creux / manchon — l’encodeur glisse sur le prolongement d’arbre moteur, fixé par vis de pression ou collier
- Montage accouplement — accouplement flexible relie l’arbre encodeur à l’arbre moteur (tolère un léger désalignement)
La tolérance de diamètre d’arbre est critique. Un encodeur 10 mm sur un arbre 9,98 mm peut fonctionner avec une vis de pression ; un alésage 10 mm sur un arbre 10,2 mm ne s’asseoit pas correctement et provoque une rotation excentrique — source directe de gigue de signal.
2.3 Tension d’alimentation et niveaux de sortie
| Classe de tension | Usage courant | Notes |
|---|---|---|
| 5 V DC (TTL/HTL) | La plupart des encodeurs incrémentaux | Courses de câble courtes ; sensibles au bruit |
| 12 V DC | Incrémentaux industriels | Meilleure immunité au bruit sur câbles plus longs |
| 24 V DC | Certains retours d’opérateur de porte | Vérifier la compatibilité d’entrée entraînement |
| 1 Vpp Sin/Cos | Entraînements moteurs PM | Analogique — câble blindé requis |
Alimenter un encodeur 5 V en 12 V détruit l’électronique interne. Vérifier la tension sur la plaque et sur le bornier d’entraînement avant de connecter un remplacement.
2.4 Type de connecteur et définition des broches
Les encodeurs d’ascenseur utilisent des connecteurs propriétaires : connecteurs circulaires 6, 8, 12 broches, ou pigtails filaires directs. Les assignations de broches pour alimentation (+V, 0V), canal A, canal B, index Z et drain de blindage varient selon le fabricant.
Règle : Ne jamais supposer la compatibilité des broches entre marques. Un connecteur d’encodeur compatible KONE câblé comme une unité Otis produira un sens inversé ou aucun signal. Demander un schéma de brochage au fournisseur ou photographier le câblage d’origine avant déconnexion.
2.5 Compatibilité de marque et de modèle
Les remplacements compatibles OEM sont conçus pour correspondre au facteur de forme, aux caractéristiques électriques et à la géométrie de montage des ensembles d’origine. Familles de compatibilité courantes :
- KONE (entraînements série KM, encodeurs machines MX)
- OTIS (modules de retour Gen2, SkyRise)
- Schindler (encodeurs BIOS, PORT)
- Mitsubishi (NEXIEZ, ELENESSA)
- Hitachi, ThyssenKrupp/TKE, Fujitec
Les numéros de modèle sur la plaque (p. ex. RE-0444, XAA, série KM) sont la référence de correspondance primaire — pas le nom du modèle d’ascenseur.
3. Liste de contrôle diagnostique avant remplacement
Avant de commander un encodeur de remplacement, confirmer que l’encodeur lui-même a échoué. Une part significative des rappels « défaut encodeur » remonte à d’autres causes :
| Contrôle | Méthode | Critère de réussite |
|---|---|---|
| Continuité du câblage | Ohmmètre sur câble (hors tension) | Pas de circuit ouvert sur A, B, +V, 0V |
| Terminaison du blindage | Inspection visuelle côté entraînement | Drain de blindage connecté selon manuel d’entraînement |
| Intégrité de l’accouplement | Rotation manuelle de l’arbre moteur | Encodeur tourne sans glissement ni jeu |
| Glissement de câble | Test de marquage à la craie sur poulie | Dérive < 5 mm par étage |
| Tension Sin/Cos | Voltmètre en course d’inspection | 1,45–1,55 V par canal, équilibré |
Si le diagnostic pointe vers le câblage ou un glissement mécanique, remplacer l’encodeur ne résoudra pas le défaut. Voir notre article compagnon sur le dépannage d’encodeur pour la séquence terrain complète.
4. Procédure de remplacement
4.1 Consignation et documentation
- Appliquer le lockout/tagout sur le sectionneur principal et vérifier tension nulle aux bornes du contrôleur
- Photographier le câblage d’origine — orientation du connecteur, cheminement du blindage, positions des colliers
- Enregistrer les données de plaque encodeur : modèle, PPR, tension, numéro de série
- Noter les numéros de modèle moteur et entraînement pour recoupement
4.2 Retrait et installation physiques
- Déconnecter le câble encodeur d’abord côté entraînement, puis côté encodeur
- Retirer l’accouplement ou les vis de pression ; extraire l’encodeur sans endommager la surface d’arbre moteur
- Inspecter l’arbre pour rayures, bavures ou corrosion — reprendre les défauts mineurs avant installation
- Installer l’encodeur de remplacement ; serrer les vis de pression selon spécification fabricant (typiquement 2–4 N·m)
- Vérifier l’alignement d’accouplement si applicable — le désalignement provoque usure de roulement et bruit de signal en quelques mois
4.3 Câblage et blindage
- Acheminer le câble encodeur séparément du câblage puissance et résistance de freinage (séparation minimale 100 mm si possible)
- Terminer le blindage du câble côté entraînement selon le schéma de mise à la terre du fabricant
- Utiliser le connecteur d’origine ou l’équivalent fourni — ne pas laisser d’épissures à fils nus en salle des machines
- Confirmer l’assignement correct des canaux (inversion A/B provoque un sens inversé)
5. Mise en service après installation
Sauter la mise en service est la cause la plus fréquente de défauts immédiatement après remplacement d’encodeur.
| Étape | Action | Objectif |
|---|---|---|
| 1 | Mettre sous tension et vérifier la tension d’alimentation encodeur aux bornes | Confirme le câblage avant mouvement |
| 2 | Test de sens en mode inspection | Détecte les canaux A/B inversés |
| 3 | Effectuer calibration zéro / réglage d’offset | Aligne le zéro électrique sur la référence mécanique |
| 4 | Exécuter apprentissage d’arbre ou teach de position | Reconstruit la table de positions d’étage |
| 5 | Tester course express et nivellement à chaque étage | Confirme résolution et précision de position |
| 6 | Essai en charge (minimum 50 % de capacité) | Révèle les erreurs liées au glissement invisibles cabine vide |
Critère d’acceptation dans de nombreux contrats de service : nivellement d’étage dans ±5 mm à chaque palier après mise en service, vérifié par deux apprentissages d’arbre consécutifs différant de moins de 3 mm par étage.
6. Symptômes de défaut courants et causes racines
| Symptôme | Cause possible | Première action |
|---|---|---|
| Gigue de course à vitesse constante | Bruit de signal, usure d’accouplement, inadéquation de résolution | Vérifier blindage et accouplement |
| Dérive progressive d’étage sur plusieurs jours | Glissement de câble, desserrage d’accouplement encodeur | Test craie + contrôle couple d’accouplement |
| Défaut entraînement uniquement après maintenance | Erreur de câblage, connecteur mal enfiché | Réinspecter les terminaisons |
| Défaut dans un seul sens | Canal endommagé ou rupture partielle de câble | Échanger les canaux de test A/B |
| Pas de sortie d’impulsions | Encodeur HS, câble cassé, alimentation coupée | Mesurer tension et impulsions à l’entrée entraînement |
7. Durée de vie et intervalles de remplacement
Les roulements d’encodeur et l’optique interne se dégradent avec la chaleur, la vibration et la contamination. La pratique de maintenance industrielle suggère :
- Inspection visuelle à chaque appel de service lié à l’entraînement
- Considération de remplacement planifié à 5–8 ans sur unités à fort cycle (>1 000 trajets/jour)
- Remplacement immédiat lorsque usure physique, rayures, bruit de frottement ou perte de signal intermittente sont confirmés
Les projets de modernisation d’entraînement (p. ex. conversion tachymètre vers retour encodeur) exigent une sélection coordonnée d’encodeur, paramètres d’entraînement et souvent un nouveau câble — à traiter comme des changements d’ingénierie, pas de simples échanges de pièces.
8. Informations d’approvisionnement pour devis plus rapides
Envoyer avec chaque demande d’encodeur :
- Photo de la plaque — résolution, tension, numéro de modèle, type de connecteur
- Modèle de variateur ou d’entraînement — version logicielle du contrôleur si connue
- Marque d’ascenseur et type de machine — à réducteur vs. sans réducteur, MRL vs. conventionnel
- Historique de défaut — quand les symptômes ont commencé, comportement vide vs. en charge
- Quantité et destination — pour exigences de documentation d’export
DORSEN fournit des encodeurs compatibles OEM pour machines de traction et opérateurs de porte avec vérification de spécification avant expédition. Confirmer la cause racine, correspondre la pièce précisément et mettre en service correctement — trois étapes qui éliminent la majorité des rappels liés aux encodeurs.