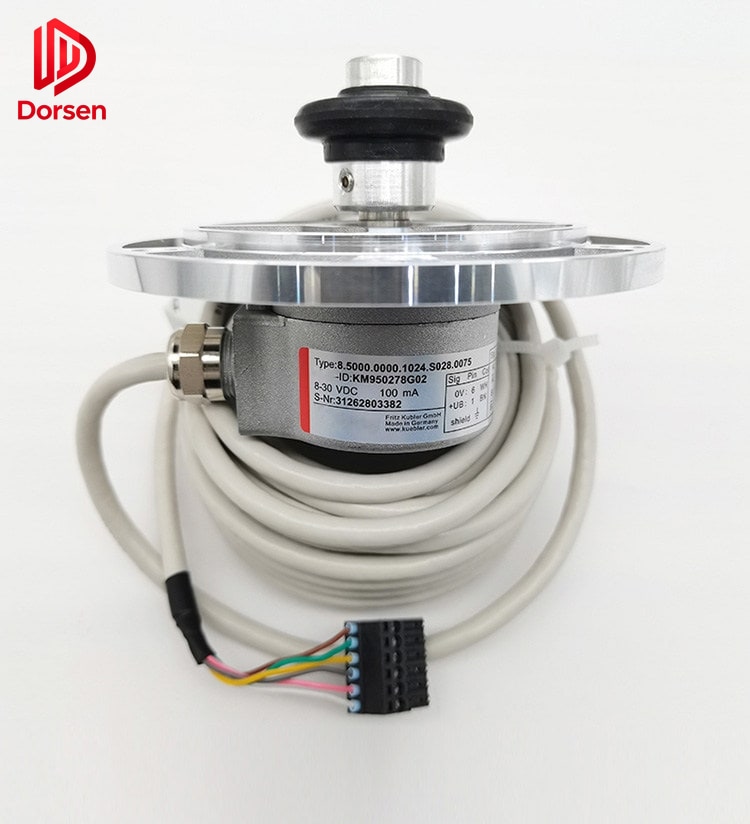
L’encoder è il dispositivo di feedback primario nei moderni sistemi di azionamento ascensore. Converte la rotazione dell’albero in segnali elettrici che il controller usa per la regolazione della velocità, il tracking di posizione e il livellamento ai piani. Un encoder specificato in modo errato — risoluzione, tensione, pinout del connettore o geometria di montaggio sbagliati — non causa solo disagi. Produce instabilità di velocità, errori di piano cumulativi, guasti drive ripetuti e callback di servizio inutili.
Questa guida copre classificazione degli encoder, parametri di selezione, procedure di sostituzione, requisiti di messa in servizio e best practice di approvvigionamento per contractor di manutenzione e distributori di ricambi che cercano sostituzioni compatibili OEM.
1. Fondamenti degli encoder nelle applicazioni ascensore
1.1 Ruolo nel sistema di azionamento
In un ascensore a trazione, l’encoder è montato sull’albero motore (o su un albero di feedback dedicato accoppiato alla macchina di trazione). Con la rotazione del motore, l’encoder genera impulsi o segnali analogici proporzionali allo spostamento angolare. L’inverter confronta questo feedback con il profilo di velocità comandato e regola di conseguenza la coppia motore.
Per il posizionamento ai piani, il controller conta gli impulsi encoder (o legge la posizione assoluta) tra i punti di decelerazione e le zone di livellamento. Qualsiasi errore nel conteggio impulsi — da perdita di segnale, mismatch di risoluzione o slittamento meccanico — si traduce direttamente in dislivellamento al piano.
Gli operatori porta usano encoder più piccoli o dispositivi di feedback Hall per il controllo di posizione durante le corse di apertura e chiusura. I principi di selezione sono simili ma gli ambienti operativi differiscono: maggiore vibrazione, inversioni di senso più frequenti ed esposizione a detriti delle guide porta.
1.2 Tipi di encoder usati negli ascensori
| Tipo | Segnale di uscita | Posizione all’accensione | Applicazione tipica |
|---|---|---|---|
| Incrementale | Canali onda quadra A/B/Z | Richiede homing o apprendimento albero | Trazione con riduttore, drive VVVF più datati |
| Assoluto (multi-giro) | Parola di posizione seriale o parallela | Disponibile immediatamente | MRL moderni, alcuni drive rigenerativi |
| Sin/Cos (analogico) | Forme d’onda seno e coseno | Richiede indice o riferimento | Motori sincroni a magnete permanente |
| Tachimetro (legacy) | Tensione DC proporzionale alla velocità | N/A — solo velocità | Sistemi datati in retrofit |
Gli encoder incrementali sono la categoria di sostituzione più comune. Emmettono due canali sfasati (A e B) per la discriminazione del senso, più un impulso di indice (Z) una volta per giro come riferimento. La risoluzione è espressa in impulsi per giro (PPR) — valori comuni includono 1024, 2048, 4096, 8192 e 10000.
Gli encoder Sin/Cos forniscono feedback analogico continuo con risoluzione effettivamente infinita se interpolata dal drive. Sono standard sulle macchine gearless a magnete permanente di KONE, Otis, Schindler e Mitsubishi. La sostituzione richiede abbinamento esatto di tensione e fase — non solo equivalenza PPR.
Gli encoder assoluti memorizzano la posizione in memoria non volatile. Dopo una perdita di alimentazione, il controller legge la posizione corrente senza procedura di apprendimento albero. Retrofitare un encoder incrementale su un sistema assoluto (o viceversa) generalmente non è fattibile senza modifica del controller.
2. Parametri chiave di selezione
2.1 Risoluzione (PPR)
La risoluzione deve corrispondere alla densità di feedback attesa dal drive. Installare un encoder a risoluzione inferiore su un sistema calibrato per 8192 PPR produce un controllo di posizione più grossolano e può impedire un livellamento accurato. Installare una risoluzione superiore senza riprogrammazione del drive può causare errori di calcolo velocità.
| Sintomo di mismatch risoluzione | Causa probabile |
|---|---|
| Offset di piano costante (stesso senso a ogni corsa) | Impostazione PPR nel drive non corrisponde all’encoder |
| Oscillazione di velocità a comando costante | Frequenza impulsi fuori dal range di ingresso del drive |
| Drive segnala «encoder fault» all’avvio | Conteggio impulsi zero o assegnazione canali errata |
Confrontare sempre il PPR della targhetta originale con l’elenco parametri dell’inverter prima di ordinare.
2.2 Diametro albero e montaggio
Il montaggio encoder ricade in tre categorie comuni:
- Montaggio a flangia — circolo fori sulla faccia encoder fissato alla staffa estremità motore
- Albero cavo / sleeve — encoder che scorre sull’estensione dell’albero motore, fissato con grani o clamp
- Montaggio a giunto — giunto flessibile collega l’albero encoder all’albero motore (tolleranza a piccoli disallineamenti)
La tolleranza sul diametro albero è critica. Un encoder da 10 mm su un albero da 9,98 mm può funzionare con un grano; un foro da 10 mm su un albero da 10,2 mm non si assesta correttamente e causa rotazione eccentrica — fonte diretta di jitter del segnale.
2.3 Tensione di alimentazione e livelli di uscita
| Classe di tensione | Uso comune | Note |
|---|---|---|
| 5 V DC (TTL/HTL) | Maggior parte degli encoder incrementali | Tratti di cavo corti; sensibile al rumore |
| 12 V DC | Incrementale industriale | Migliore immunità al rumore su cavi più lunghi |
| 24 V DC | Alcuni feedback operatori porta | Verificare compatibilità ingresso drive |
| 1 Vpp Sin/Cos | Drive motori PM | Analogico — richiede cavo schermato |
Alimentare a 12 V un encoder da 5 V distrugge l’elettronica interna. Verificare la tensione sulla targhetta e sulla morsettiera del drive prima di collegare un ricambio.
2.4 Tipo di connettore e definizione pin
Gli encoder ascensore usano connettori proprietari: circolari a 6, 8 o 12 pin, oppure pigtail a filo diretto. Le assegnazioni pin per alimentazione (+V, 0V), canale A, canale B, indice Z e drain dello schermo variano per costruttore.
Regola: Non presumere mai la compatibilità pin tra marche. Un connettore encoder compatibile KONE cablato come un’unità Otis produce senso invertito o assenza di segnale. Richiedere uno schema pinout al fornitore o fotografare il cablaggio originale prima di scollegare.
2.5 Compatibilità marca e modello
I ricambi compatibili OEM sono progettati per abbinare fattore di forma, caratteristiche elettriche e geometria di montaggio degli assiemi originali. Famiglie di compatibilità comuni includono:
- KONE (drive serie KM, encoder macchine MX)
- OTIS (moduli feedback Gen2, SkyRise)
- Schindler (encoder BIOS, PORT)
- Mitsubishi (NEXIEZ, ELENESSA)
- Hitachi, ThyssenKrupp/TKE, Fujitec
I numeri di modello sulla targhetta (es. RE-0444, XAA, serie KM) sono il riferimento primario di abbinamento — non il nome del modello ascensore.
3. Checklist diagnostica pre-sostituzione
Prima di ordinare un encoder di ricambio, confermare che sia fallito l’encoder stesso. Una quota significativa dei callback «encoder fault» riconducibile ad altre cause:
| Controllo | Metodo | Criterio di superamento |
|---|---|---|
| Continuità cablaggio | Ohmetro sul cavo (alimentazione off) | Nessun circuito aperto su A, B, +V, 0V |
| Terminazione schermo | Ispezione visiva lato drive | Drain schermo collegato secondo manuale drive |
| Integrità giunto | Rotazione manuale albero motore | Encoder ruota senza slittamento o gioco |
| Slittamento fune | Prova con segno di gesso sulla puleggia | Deriva < 5 mm per piano |
| Tensione Sin/Cos | Voltmetro in corsa ispezione | 1,45–1,55 V per canale, bilanciati |
Se la diagnostica punta a cablaggio o slittamento meccanico, sostituire l’encoder non risolverà il guasto. Vedere il nostro articolo companion sul troubleshooting encoder per la sequenza completa sul campo.
4. Procedura di sostituzione
4.1 Lockout e documentazione
- Applicare lockout/tagout al sezionatore principale e verificare tensione zero ai terminali del controller
- Fotografare il cablaggio originale — orientamento connettore, percorso schermo, posizioni fascette
- Registrare i dati targhetta encoder: modello, PPR, tensione, numero di serie
- Annotare numeri di modello motore e drive per cross-reference
4.2 Rimozione e installazione fisica
- Scollegare il cavo encoder prima lato drive, poi lato encoder
- Rimuovere giunto o grani; estrarre l’encoder senza danneggiare la superficie dell’albero motore
- Ispezionare l’albero per scorificature, bave o corrosione — correggere piccoli difetti prima di installare la nuova unità
- Installare l’encoder di ricambio; serrare i grani alla specifica del costruttore (tipicamente 2–4 N·m)
- Verificare l’allineamento del giunto se applicabile — il disallineamento causa usura cuscinetti e rumore di segnale entro mesi
4.3 Cablaggio e schermatura
- Percorrere il cavo encoder separato dal cablaggio di potenza e del resistore di frenatura (separazione minima 100 mm ove possibile)
- Terminare lo schermo del cavo lato drive secondo lo schema di messa a terra del costruttore
- Usare il connettore originale o equivalente fornito dal fornitore — non lasciare giunzioni a filo nudo nella sala macchine
- Confermare l’assegnazione corretta dei canali (scambio A/B causa senso invertito)
5. Messa in servizio post-installazione
Saltare la messa in servizio è la causa più comune di guasti immediatamente dopo la sostituzione encoder.
| Fase | Azione | Scopo |
|---|---|---|
| 1 | Accendere e verificare tensione di alimentazione encoder ai terminali | Conferma cablaggio prima del movimento |
| 2 | Prova di senso in modalità ispezione | Rileva canali A/B invertiti |
| 3 | Eseguire calibrazione zero / regolazione offset | Allinea lo zero elettrico al riferimento meccanico |
| 4 | Eseguire apprendimento albero o teach di posizione | Ricostruisce la tabella posizioni piani |
| 5 | Provare corsa espressa e livellamento a ogni piano | Conferma risoluzione e accuratezza di posizione |
| 6 | Prova a carico (minimo 50% capacità) | Rivela errori legati allo slittamento invisibili a cabina vuota |
Criterio di accettazione usato in molti contratti di servizio: livellamento ai piani entro ±5 mm a ogni fermata dopo la messa in servizio, verificato con due run consecutivi di apprendimento albero che differiscono di meno di 3 mm per piano.
6. Sintomi di guasto comuni e cause radice
| Sintomo | Causa possibile | Prima azione |
|---|---|---|
| Jitter in corsa a velocità costante | Rumore di segnale, usura giunto, mismatch risoluzione | Controllare schermatura e giunto |
| Deriva progressiva di piano in giorni | Slittamento fune, allentamento giunto encoder | Prova gesso + controllo coppia giunto |
| Guasto drive solo dopo manutenzione | Errore cablaggio, connettore non completamente inserito | Re-ispezionare le terminazioni |
| Guasto in un solo senso | Canale danneggiato o cavo parzialmente interrotto | Test scambio canali A/B |
| Nessuna uscita impulsi | Encoder guasto, cavo rotto, alimentazione interrotta | Misurare tensione e impulsi all’ingresso drive |
7. Vita utile e intervalli di sostituzione
I cuscinetti degli encoder e l’ottica interna degradano con calore, vibrazione e contaminazione. La pratica di manutenzione di settore suggerisce:
- Ispezione visiva a ogni chiamata di servizio correlata al drive
- Valutazione sostituzione pianificata a 5–8 anni su unità ad alto ciclo (>1.000 corse/giorno)
- Sostituzione immediata quando sono confermati usura fisica, scorificature, rumore di stridio o perdita intermittente di segnale
I progetti di upgrade drive (es. conversione da tachimetro a feedback encoder) richiedono selezione coordinata di encoder, parametri drive e spesso un nuovo cavo — trattarli come modifiche progettuali, non come semplici scambi di ricambio.
8. Informazioni di approvvigionamento per preventivi più rapidi
Inviare quanto segue con ogni richiesta encoder:
- Foto targhetta — risoluzione, tensione, numero di modello, tipo connettore
- Modello inverter o drive — versione software controller se nota
- Marca ascensore e tipo macchina — con riduttore vs. gearless, MRL vs. convenzionale
- Storico guasti — quando sono iniziati i sintomi, comportamento a vuoto vs. a carico
- Quantità e destinazione — per requisiti di documentazione export
DORSEN fornisce encoder compatibili OEM per macchine di trazione e operatori porta con verifica delle specifiche prima della spedizione. Confermare la causa radice, abbinare il pezzo con precisione e mettere in servizio correttamente — tre passaggi che eliminano la maggioranza dei callback ripetuti legati all’encoder.