Uma falha de acionamento rotulada como “erro de encoder” nem sempre significa que o encoder em si tenha falhado. Em diversos estudos de caso de manutenção em campo, uma grande parte dos problemas de nivelamento e de retroalimentação de velocidade tem origem em fiação, blindagem, deslizamento mecânico ou hardware de nivelamento — e não em uma unidade de feedback defeituosa.
Este guia apresenta uma sequência completa de diagnóstico que abrange classificação de sintomas, verificação do hardware de nivelamento, métodos de comparação de dados do poço, diagnósticos elétricos e de blindagem, teste de deslizamento de tração, critérios de decisão de substituição e requisitos de comissionamento pós-substituição.
1. Compreendendo a retroalimentação do encoder nos acionamentos de elevador
1.1 Como o feedback controla velocidade e posição
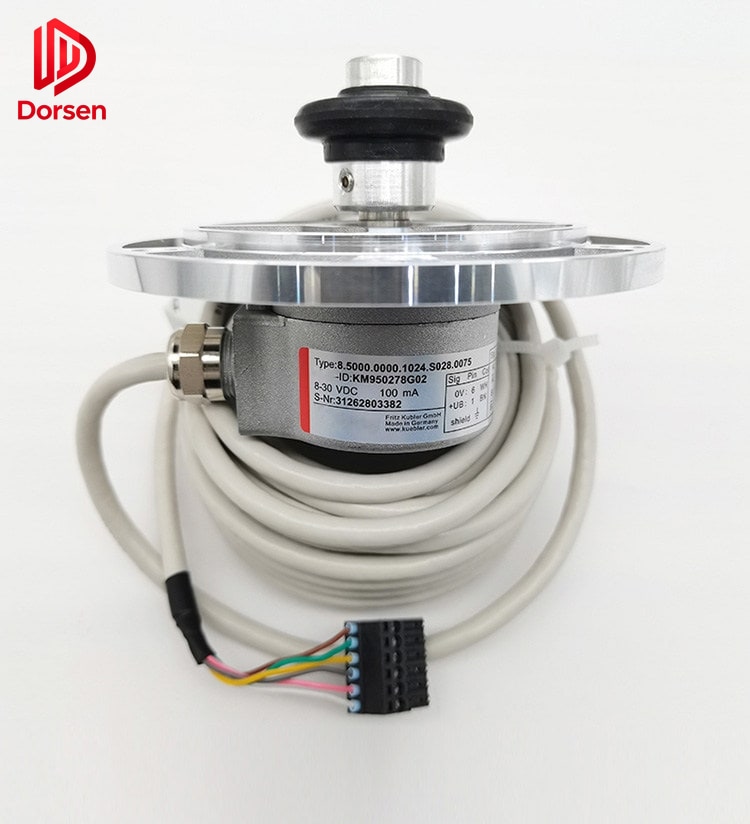
O encoder converte a rotação do eixo do motor em sinais elétricos. O inversor utiliza esses sinais para:
- Regular a velocidade do motor em relação ao perfil de velocidade comandado
- Contar pulsos para posicionamento de pavimento entre os pontos de desaceleração
- Detectar o sentido de rotação para monitoramento de segurança
- Fornecer controle em malha fechada para motores síncronos de ímã permanente (via sinais analógicos Sin/Cos)
Qualquer interrupção no sinal de feedback — seja por encoder com falha, cabo danificado, ruído elétrico ou deslizamento mecânico na polia de tração — produz sintomas que o controlador reporta como “falha de encoder”.
1.2 Tipos de feedback e vulnerabilidades
| Tipo | Formato do sinal | Vulnerabilidade principal |
|---|---|---|
| Incremental (A/B/Z) | Pulsos em onda quadrada | Ruptura de cabo, oxidação de conector, ruído nas linhas de pulso |
| Sin/Cos (analógico) | Formas de onda seno/cosseno | Falha de blindagem, loop de terra, baixa amplitude de sinal |
| Absoluto | Palavra de posição serial | Erro de protocolo de comunicação, falha de bateria |
| Tacômetro (legado) | Tensão CC | Desgaste de escovas, pó de carbono, deriva de tensão |
Sistemas Sin/Cos em máquinas de ímã permanente são particularmente sensíveis a ruído elétrico porque a amplitude do sinal é baixa (tipicamente 1 Vpp). Uma pequena quantidade de interferência pode corromper o cálculo de posição sem acionar uma falha óbvia de cabo.
2. Classificação de sintomas
2.1 Matriz sintoma-causa
Comece pelos sintomas, não pelo número de peça:
| O que a equipe observa | Categoria provável | Primeira ação |
|---|---|---|
| Desnivelamento aleatório (offset diferente a cada viagem) | Interferência de sinal ou deslizamento do cabo | Comparar duas execuções de aprendizado do poço |
| Offset fixo em todos os pavimentos | Sensor de nivelamento ou placa magnética deslocada | Inspecionar placas U/V/W e sensores |
| Jitter apenas em viagem expressa | Acoplamento solto ou disco desgastado | Verificar torque do acoplamento mecânico |
| Falha após manutenção | Problema de fiação ou conector | Reinspecionar terminações e roteamento |
| Deriva gradual ao longo de semanas | Deslizamento do cabo ou afrouxamento do acoplamento | Teste de deslizamento com marca de giz |
| Falha apenas em um sentido | Canal danificado ou ruptura parcial de cabo | Trocar canais A/B para teste |
| Sem falha em inspeção, falha em automático | Problema de parâmetro ou dependente de velocidade | Comparar parâmetros de inspeção vs. automático |
2.2 Interpretação de códigos de falha
| Código de falha do acionamento (genérico) | Pode indicar | Confirmar com |
|---|---|---|
| Erro de encoder / perda de feedback | Nenhum pulso detectado | Medição de pulso nos terminais do acionamento |
| Erro de posição / overshoot | Incompatibilidade de contagem cumulativa | Comparação de aprendizado do poço em duas passagens |
| Falha de feedback de velocidade | Sinal de velocidade errático | Osciloscópio ou tela de diagnóstico do acionamento |
| Desequilíbrio Sin/Cos | Incompatibilidade de canal analógico | Medição de tensão por canal |
| Falha de direção | Canal A/B invertido ou ausente | Teste de troca de canal |
Códigos de falha identificam a categoria do sintoma — não a causa raiz. Sempre realize verificações mecânicas e elétricas antes de encomendar um encoder de substituição.
3. Passo 1: Descartar hardware de nivelamento
3.1 Componentes do sistema de nivelamento
Antes de culpar o encoder, confirme o subsistema de nivelamento:
| Componente | Localização | Sintoma de falha |
|---|---|---|
| Placas magnéticas de pavimento | Batente de cada porta de pavimento | Offset fixo em um pavimento |
| Sensores de nivelamento (U/V/W) | Topo da cabina | Offset em vários pavimentos |
| Chaves de desaceleração | Topo da cabina | Overshoot ou undershoot nos pavimentos |
| Came ou fita de nivelamento | Regulador ou topo da cabina | Deriva da referência de posição |
3.2 Verificações do hardware de nivelamento
| Verificação | Método | Critério de aprovação |
|---|---|---|
| Fixação das placas magnéticas | Visual e teste de empurrar | Placas firmemente montadas, sem deslocamento por vibração |
| Alinhamento dos sensores | Medição de folga | Conforme especificação do fabricante (tipicamente 5–15 mm) |
| Limpeza dos sensores | Inspeção visual | Sem pó metálico, óleo ou detritos na face do sensor |
| Contagem de chaves de desaceleração | Parâmetro do controlador vs. contagem física | Correspondência exata |
| Polaridade das placas | Marcação do fabricante | Orientação correta para o tipo de sensor |
Desnivelamento concentrado em um pavimento frequentemente aponta para um problema local de placa ou sensor, e não para falha de feedback do encoder. Se apenas o pavimento 7 estiver fora por 10 mm e todos os outros estiverem dentro da tolerância, inspecione a placa magnética do pavimento 7 antes do encoder.
4. Passo 2: Comparação de dados do poço em duas passagens
4.1 Procedimento
Método amplamente utilizado em campo para descartar interferência do encoder ou deslizamento do cabo:
- Concluir um aprendizado do poço (ou ensino de posição) e registrar os dados de posição dos pavimentos
- Repetir o procedimento sem alterar nenhuma configuração mecânica
- Comparar os valores correspondentes de pavimento entre as duas execuções
- Anotar a diferença máxima em qualquer pavimento
4.2 Interpretação
| Resultado | Diagnóstico | Próxima ação |
|---|---|---|
| Diferença ≤ 3 mm em todos os pavimentos | Sinal do encoder estável | Investigar hardware de nivelamento ou parâmetros do acionamento |
| Diferença > 3 mm em um ou mais pavimentos | Qualidade do sinal do encoder ou deslizamento do cabo suspeito | Prosseguir para verificações elétricas E teste de deslizamento com giz |
| Diferença aumenta nos pavimentos superiores | Estiramento ou deslizamento do cabo acumulando com o percurso | Prioridade ao teste de deslizamento de tração |
| Diferença aleatória entre execuções | Ruído elétrico ou conexão intermitente | Inspeção de blindagem e conectores |
Limite prático: Se a diferença em qualquer pavimento exceder 3 mm, trate a qualidade do sinal do encoder ou o deslizamento de tração como suspeitos antes de substituir o encoder.
Esta verificação é especialmente importante em sistemas de ímã permanente que usam feedback Sin/Cos, onde pequenos sinais analógicos são mais vulneráveis a ruído elétrico do que sistemas de pulso digitais.
5. Passo 3: Verificações elétricas e de blindagem
5.1 Causas corrigíveis mais comuns
Equipes de manutenção reportam consistentemente estas como as causas corrigíveis mais frequentes de falhas de encoder:
| Causa | Frequência | Correção |
|---|---|---|
| Cabo do encoder roteado junto com fiação de potência | Muito comum | Roteamento separado, distância mínima de 100 mm |
| Dreno da blindagem não terminado na extremidade do acionamento | Muito comum | Terminar conforme esquema do fabricante do acionamento |
| Correia de aterramento do motor ausente ou rompida | Comum | Instalar ou substituir correia de aterramento |
| Pinos de conector oxidados após umidade | Comum | Limpar ou substituir conector |
| Deslizamento do acoplamento entre cubo do encoder e eixo | Comum | Reaplicar torque ou substituir acoplamento |
| Cabo danificado por atrito em suporte | Moderado | Rerrotear e substituir seção danificada |
| Tensão de alimentação do encoder incorreta | Moderado | Verificar 5V vs. 12V na placa de identificação |
5.2 Verificação de referência Sin/Cos
Em corrida de inspeção, medir as tensões dos canais Sin e Cos em relação ao terra do sinal:
| Parâmetro | Valor esperado | Ação se fora da faixa |
|---|---|---|
| Tensão do canal Sin | 1,45–1,55 V | Verificar cabo e cabeça do encoder |
| Tensão do canal Cos | 1,45–1,55 V | Verificar cabo e cabeça do encoder |
| Equilíbrio entre canais | < 0,05 V de diferença | Desequilíbrio indica falha de encoder ou cabo |
| Amplitude do sinal (pico a pico) | ~1,0 Vpp | Baixa amplitude sugere atenuação do cabo |
Grande desvio dos valores esperados sugere dano no cabo, oxidação do conector ou falha na cabeça do encoder — mas verifique o cabo primeiro antes de encomendar um novo encoder.
5.3 Boas práticas de blindagem
| Prática | Detalhe |
|---|---|
| Roteamento de cabo | Cabo do encoder em bandeja separada de potência, resistor de freio e iluminação |
| Terminação da blindagem | Fio de dreno conectado na extremidade do acionamento conforme diagrama do fabricante |
| Prevenção de loop de terra | Referência de terra em ponto único — evitar aterrar blindagem em ambas as extremidades, salvo especificação |
| Qualidade do conector | Usar conector original ou especificado pelo OEM — sem emendas de fio nu |
| Suporte do cabo | Fixar cabo para evitar atrito com partes móveis ou arestas vivas |
6. Passo 4: Teste de deslizamento de tração
6.1 Por que o deslizamento imita falha de encoder
O feedback do encoder assume que o cabo não desliza na polia. O encoder reporta com precisão a rotação da polia — mas se o cabo deslizar, a rotação da polia deixa de ser igual ao deslocamento da cabina. O controlador interpreta isso como erro de posição e pode registrar uma falha de encoder.
O deslizamento do cabo é causado por tensão desigual dos cabos, sulcos desgastados da polia ou tração insuficiente sob carga. É uma das causas mais negligenciadas de retornos relacionados a encoder.
6.2 Procedimento do teste com marca de giz
- Marcar o cabo contra a polia em um pavimento com giz ou fita
- Operar a cabina um pavimento completo para cima e retornar ao pavimento inicial
- Medir a deriva da marca na polia em relação ao cabo
- Repetir com 50% da carga nominal na cabina
| Resultado | Interpretação | Ação |
|---|---|---|
| Deriva < 5 mm (vazio e carregado) | Tração adequada | Focar em diagnósticos elétricos |
| Deriva 5–15 mm | Deslizamento moderado | Medir tensão dos cabos — equalizar dentro de 10% |
| Deriva > 15 mm | Deslizamento significativo | Tensão dos cabos, desgaste de sulco, possível substituição da polia |
| Deriva apenas sob carga | Deslizamento dependente de carga | Desequilíbrio de tensão piora sob carga — prioridade à verificação de tensão |
Critério de aceitação em campo usado por muitas equipes: deslizamento de um pavimento abaixo de 5 mm em corridas vazias e carregadas.
6.3 Conexão com a tensão dos cabos
Se o deslizamento for confirmado, medir a tensão dos cabos em todos os cabos do conjunto. ASME A17.1 exige que a menor tensão esteja dentro de 10% da maior. Tensão desigual é a causa evitável dominante de deslizamento de tração. Consulte nosso artigo complementar sobre tensão de cabos e feedback de posição para o fluxo completo de equalização.
7. Passo 5: Critérios de decisão de substituição
7.1 Quando a substituição é justificada
| Condição | Verificação | Confiança |
|---|---|---|
| Saída de pulso ausente com fiação confirmada como boa | Osciloscópio na entrada do acionamento | Alta — falha do encoder |
| Desgaste físico, ranhuras ou ruído de moagem | Inspeção visual e auditiva | Alta — falha mecânica |
| Falhas repetidas de direção ou resolução após recalibração | Várias tentativas de calibração falharam | Alta — encoder ou acoplamento |
| Vida útil além de 5–8 anos com perda intermitente de sinal | Idade + padrão de sintomas | Moderada — planejar substituição |
| Canais Sin/Cos permanentemente desequilibrados após cabo verificado | Teste de tensão com cabo comprovadamente bom | Alta — falha na cabeça do encoder |
| Atualização do acionamento exigindo tipo de feedback diferente | Especificação de engenharia | Obrigatória — não opcional |
7.2 Quando a substituição NÃO é justificada
| Condição | Ação correta em vez disso |
|---|---|
| Teste de deslizamento mostra deriva > 5 mm | Equalizar tensão dos cabos, inspecionar sulcos da polia |
| Blindagem não terminada | Terminar blindagem conforme manual do acionamento |
| Apenas um pavimento desnivelado | Inspecionar placa magnética e sensor de nivelamento naquele pavimento |
| Falha apenas após manutenção | Rever fiação contra fotografia original |
| Desequilíbrio Sin/Cos com cabo danificado | Substituir cabo primeiro, depois retestar |
8. Após a substituição: requisitos de comissionamento
Mesmo um encoder OEM-compatível corretamente correspondido pode causar falhas se o comissionamento for omitido:
| Passo | Ação | Finalidade |
|---|---|---|
| 1 | Bloquear e verificar tensão zero | Segurança |
| 2 | Fotografar e replicar roteamento original de fios e terminação da blindagem | Evitar erros de fiação |
| 3 | Verificar tensão de alimentação do encoder nos terminais | Confirmar fiação antes do movimento |
| 4 | Realizar calibração zero e verificação de direção | Alinhar zero elétrico à referência mecânica |
| 5 | Executar aprendizado do poço se o controlador exigir | Reconstruir tabela de posição dos pavimentos |
| 6 | Comparação de aprendizado do poço em duas passagens | Verificar repetibilidade ≤ 3 mm |
| 7 | Testar modos expresso e inspeção em todos os pavimentos | Confirmar resolução e precisão de posição |
| 8 | Executar teste carregado (mínimo 50% da capacidade) | Revelar erros relacionados a deslizamento invisíveis com cabina vazia |
Critério de aceitação: nivelamento de pavimento dentro de ±5 mm em cada parada, com duas execuções consecutivas de aprendizado do poço diferindo em menos de 3 mm por pavimento.
9. Informações que aceleram seu orçamento
Se a substituição for confirmada após concluir a sequência diagnóstica, envie:
| Informação | Por que é necessária |
|---|---|
| Foto da placa de identificação do encoder | Resolução, tensão, tipo de conector, modelo |
| Modelo do inversor ou acionamento | Compatibilidade de parâmetros |
| Marca do elevador e tipo de controlador | Família de montagem e conector |
| Histórico de falhas | Quando começou, vazio vs. carregado, intermitente vs. permanente |
| Resumo dos resultados diagnósticos | Confirma que a análise de causa raiz foi realizada |
| Quantidade e destino | Prazo de entrega e documentação de exportação |
10. Resumo do fluxo diagnóstico completo
Receber chamado de "falha de encoder"
  → Passo 1: Verificar hardware de nivelamento (placas, sensores, chaves)
  → Passo 2: Comparação de aprendizado do poço em duas passagens (limite 3 mm)
  → Passo 3: Verificações elétricas (blindagem, conectores, tensão Sin/Cos)
  → Passo 4: Teste de deslizamento de tração (marca de giz, limite 5 mm)
  → Passo 5: Decisão — substituir encoder OU corrigir causa raiz
  → Se substituir: Comissionar com sequência completa de testes
  → Documentar achados no registro de manutenção
A DORSEN fornece encoders OEM-compatíveis com verificação de especificação antes do envio. Devoluções por peça errada custam mais do que uma hora extra de diagnóstico — confirme a causa raiz primeiro, depois corresponda a peça.